Codesys 3.5 PLC Programlama (Temel Seviye)
Sıfırdan başlamak isteyenler için temel PLC programlama.
İndirim kodu:
TEMELSEVIYE11_2026

Konu detayları, medya içerikleri ve yanıtlar
 İlhan
Servo motor nedir? Servo motor; konum, hız veya torkun hassas şekilde kontrol edilmesi gereken uygulamalarda, bir geri bildirim sistemi ve uygun servo sürücüyle birlikte kullanılan motor sistemidir. Servo sürücü, istenen hareket ile motorun gerçek durumunu karşılaştırarak gerekli düzeltmeleri yapar. Bu yapıya kapalı çevrim (closed-loop) kontrol denir.
Endüstriyel otomasyonda servo motorlar; paketleme makinelerinde ürün konumlandırma, kesim hatlarında boy kontrolü, robot eksenleri, CNC makineleri, etiketleme, dolum ve hassas taşıma sistemlerinde kullanılır. Bu rehberde servo motorun nasıl çalıştığını, encoder ve sürücünün görevini, kontrol modlarını, servo çeşitlerini ve doğru motor seçimi için temel kriterleri ele alıyoruz.
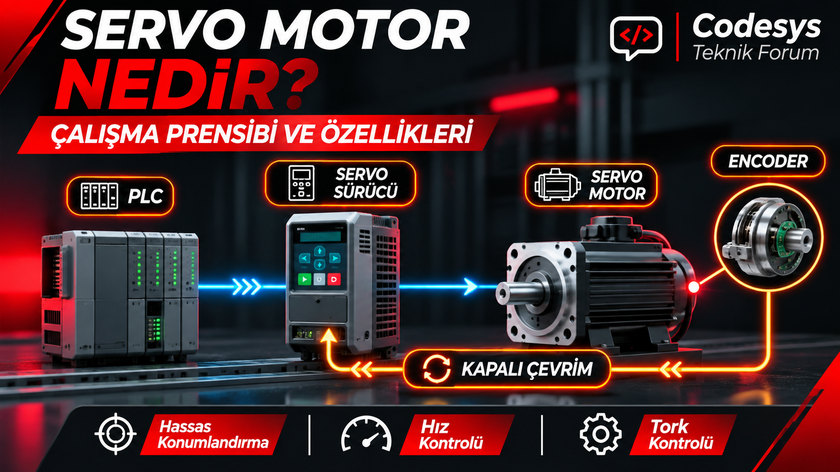
Servo, belirli bir motor yapısının tek başına adı değildir; geri bildirimle hedef hareketi takip eden kontrol yaklaşımını ifade eder. Dolayısıyla servo sistem, genellikle motor, sürücü ve konum/hız geri bildiriminden oluşur. Endüstriyel servo motor çoğu zaman fırçasız AC senkron tipindedir; ancak uygulamaya bağlı olarak DC veya başka motor teknolojileriyle de servo kontrol kurulabilir.
Temel amaç motoru yalnızca döndürmek değil, istenen konuma, istenen sürede, istenen hız profiliyle ve uygun torkla götürmektir. Örneğin bir etiketleme makinesinde her ürün geldiğinde etiketin belirli bir mesafe ilerlemesi, servo sistemle tekrarlanabilir biçimde kontrol edilebilir.
Servo motor çalışma prensibi, komut ile geri besleme bilgisinin sürekli karşılaştırılmasına dayanır. PLC, motion controller veya sürücünün dahili hareket profili hedef konumu ya da hızı belirler. Servo sürücü motora uygun elektriksel güç üretir; encoder veya resolver ise motorun gerçek hareketi hakkında bilgi gönderir.
Bu işlem çalışırken tekrarlandığı için yük değiştiğinde kontrol sistemi hatayı azaltmaya çalışabilir. Ancak hassasiyet yalnızca encoder çözünürlüğüne bağlı değildir; mekanik boşluk, yük ataleti, sürücü ayarları ve makine rijitliği de sonucu etkiler.
Kapalı çevrimde sistem kendi sonucunu ölçer. Hedef konum 100 mm olarak verilmişse, kontrolör geri bildirimden mevcut konumun hedefe ne kadar yaklaştığını izler. Örnek yalnızca çalışma mantığını açıklamak içindir; gerçek eksen mesafesi, motor devirleri, redüktör ve mekanik aktarım oranına göre ölçeklenir.
Birçok endüstriyel servo sürücüde iç içe çalışan kontrol yapıları bulunur: akım/tork döngüsü motor torkunu, hız döngüsü dönme hızını, konum döngüsü ise hedef pozisyonu takip eder. Bunların hepsinin aynı anda dışarıdan ayrı komutlarla yönetilmesi gerekmez; sürücü seçilen işletim moduna göre ilgili döngüleri kullanır.
Elektrik enerjisini mekanik harekete dönüştürür. Motorun anma torku, tepe torku, anma hızı, maksimum hızı, ataleti, mil ve flanş ölçüleri uygulama için önemlidir. Bazı modellerde dikey ekseni tutmak amacıyla elektromekanik tutma freni bulunur.
Motoru besleyen ve kontrol döngülerini yürüten elektronik ünitedir. Motor parametrelerini, hızlanma-yavaşlama profilini, akım sınırlarını, alarm durumlarını ve haberleşmeyi yönetebilir. Uygun olmayan motor–sürücü eşleşmesi hata veya ekipman hasarı oluşturabileceği için üretici uyumluluğu doğrulanmalıdır.
Encoder motorun mil konumu ve hareketi hakkında dijital geri bildirim sağlar. Artımlı (incremental) encoder, hareketi artımlı olarak takip ederken mutlak (absolute) encoder uygun sistemlerde konum bilgisini mutlak bir referansla verebilir. Resolver ise elektromanyetik prensiple çalışan başka bir rotor konum algılayıcısıdır. Hangi geri bildirim tipinin kullanılacağı servo motor ve sürücü modeline bağlıdır.
Önemli ayrım: Motor üzerindeki encoder motor milini ölçer. Mekanik boşluk, kayış esnemesi veya kaçırma varsa yükün gerçek konumu farklı olabilir. Böyle uygulamalarda harici cetvel veya yük encoder’ı gibi ek ölçüm çözümleri gerekebilir.
Endüstriyel makinelerde yaygın olan fırçasız AC servo sistemler yüksek dinamizm, hassas hareket ve bakım kolaylığı amacıyla tercih edilir. Çoğu uygulamada kalıcı mıknatıslı senkron motor teknolojisi kullanılır. Kullanılan motor türü ve sürücü mimarisi üreticiye göre değişebilir.
DC motor teknolojisiyle kurulan servo sistemler de vardır. Fırçalı veya fırçasız tasarımlar bulunabilir. Özellikle küçük güçlerde ve belirli özel uygulamalarda görülür; seçim motor ve sürücü özellikleriyle birlikte yapılmalıdır.
Robotik hobi projelerinde kullanılan küçük servo modüllerinin birçoğu dahili elektronik ve dişli mekanizması içerir; bazıları sınırlı açı aralığında çalışır. Endüstriyel servo motorun mutlaka 180 derece ile sınırlı olduğu düşüncesi yanlıştır. Uygun bir sistemde servo motor çok tur dönebilir ve makinenin istediği hareket profiline göre kontrol edilir.
Motorun veya mekanik eksenin belirlenen konuma hareket etmesi hedeflenir. Kesme, etiketleme, paketleme ve konveyör üzerinde indeksleme gibi işlerde kullanılır. Hedef konum ve hızlanma profili, sürücünün veya hareket kontrolörünün desteklediği yöntemle tanımlanır.
Belirli bir devirde çalışmak ve yük değişimlerinde istenen hızı korumaya çalışmak için kullanılır. Baskı, besleme ve senkronizasyon sistemlerinde hız kontrolü önemli olabilir.
Çekiş kuvveti, sarma-germe veya baskı gibi uygulamalarda motor torku öncelikli kontrol değişkenidir. Uygulamada mutlaka hız ve hareket sınırlarının nasıl yönetileceği de değerlendirilmelidir.
Cihazların desteklediği özelliklere göre Pulse/Direction, analog referans, sürücü içi pozisyon tablosu veya EtherCAT, CANopen gibi endüstriyel haberleşme seçenekleri kullanılabilir. Örneğin EtherCAT ile çok eksenli hareket kontrolünde durum bilgisi, hareket komutları ve geri bildirim uygun hareket profilleriyle yönetilebilir. Her PLC ve her servo sürücü bu yöntemlerin tamamını desteklemez.
Servo motor nedir sorusuna cevap verirken step (adım) motorla farkını da anlamak gerekir. Step motorlar yaygın olarak açık çevrimde çalışsa da kapalı çevrim step motor çözümleri de vardır. Servo sistemler ise hareketi geri bildirimle izlemeyi temel alır.
| Özellik | Servo sistem | Step motor sistemi |
|---|---|---|
| Geri bildirim | Kontrolün temel parçasıdır | Açık veya kapalı çevrim olabilir |
| Yük değişiminde düzeltme | Geri bildirimle hata azaltılabilir | Sürücü ve kontrol mimarisine bağlı |
| Yüksek hızdaki tork davranışı | Motorun hız–tork eğrisiyle belirlenir; geniş kullanım alanı | Birçok modelde hız yükseldikçe tork belirgin düşer |
| Maliyet ve ayar | Genellikle daha gelişmiş sürücü ve ayar gerektirir | Basit uygulamalarda daha ekonomik olabilir |
| Kullanım | Dinamik, hassas ve değişken yük uygulamaları | Uygun tork/hızda basit konumlama uygulamaları |
Buradaki farklar genel eğilimlerdir. Gerçek seçimde uygulamanın hız–tork eğrisi, atalet oranı, hassasiyet, görev çevrimi ve bütçesi değerlendirilmelidir.
Örneğin ürün hareket halindeyken belirli noktada kesim yapılacaksa, yalnızca motoru sabit hızda döndürmek yeterli olmayabilir. Encoder geri bildirimi, hareket profili ve uygun PLC/motion kontrol fonksiyonları birlikte değerlendirilir.
Bir motor seçimini yalnızca kW gücüne göre yapmak yanıltıcı olabilir. Özellikle şu veriler birlikte incelenmelidir:
İlk seçim için motor kataloglarındaki nominal ve tepe tork değerlerini karşılaştırmak başlangıçtır; güvenilir bir boyutlandırma için RMS tork, atalet, hız profili ve termal sınırlar da hesaba katılmalıdır. Her uygulamaya uyan tek bir atalet oranı yoktur.
PLC konularına yeni başlıyorsanız PLC Nedir? Ne İşe Yarar ve Nasıl Çalışır? rehberini okuyabilirsiniz. İleri seviye hareket senkronizasyonuna örnek olarak Codesys Harici Encoder Servo Senkron Kontrol Projesi konumuz da bulunmaktadır; bu örnek profesyonel bir proje paylaşımıdır.
Uygun olmayan kontrol kazançları, mekanik rezonans, gevşek kaplin, aşırı atalet veya hatalı geri bildirim soruna neden olabilir. Rastgele kazanç artırmak yerine sürücünün alarm/durum kayıtları, mekanik yapı ve üretici ayar kılavuzu değerlendirilmelidir.
Alarm durumu, STO/emniyet girişi, frenin serbest bırakılmaması, kontrol modunun yanlış seçilmesi, komut kaynağı veya limit koşulları kontrol edilmelidir. Sürücü alarmının nedeni giderilmeden zorla çalıştırma denenmemelidir.
Elektronik dişli oranı, mekanik dönüşüm, encoder türü, homing prosedürü ve takip hatası sınırları incelenmelidir. Motorda doğru görünen konumun mekanik yükte hatalı olabileceği unutulmamalıdır.
Servo motorlar beklenmedik hareket ve yüksek tork üretebilir. STO (Safe Torque Off) motorun tork üretmesini önlemeye yönelik bir emniyet fonksiyonudur; tek başına tüm mekanik tehlikeleri veya dikey eksende yük düşmesini ortadan kaldırmaz. Dikey eksenlerde bağımsız tutma ve risk analizine dayalı başka korumalar gerekebilir.
Motor üzerindeki tutma freni genellikle durur durumdaki ekseni tutmak içindir; normal çalışma sırasında tekrarlanan dinamik frenleme için kullanılmamalıdır. Elektrik bağlantıları, fren beslemesi ve emniyet fonksiyonları cihazın resmî kılavuzuna göre yetkin kişilerce gerçekleştirilmelidir.
Servo sistemin ayırt edici yönü, hedef hareketin geri bildirimle izlenmesi ve sürücü tarafından düzeltilmesidir. Normal motorlar da farklı kontrol yöntemleriyle çalıştırılabilir; servo terimi tek bir motor tipi anlamına gelmez.
Endüstriyel servo motorlar uygun kontrolle birden fazla tur dönebilir. Bazı küçük hobi servoları belirli açı aralıklarıyla sınırlıdır; bu sınır bütün servo motorlar için geçerli değildir.
Standart endüstriyel servo sistemler hedef hareketi takip etmek için geri bildirim kullanır. Belirli ürünlerde farklı kontrol yöntemleri bulunabilse de encoder/resolver olmadan çalışma koşulları ancak üreticinin dokümanıyla doğrulanabilir.
PLC ve sürücünün desteklediği kontrol arayüzü seçilir. Pulse/Direction, analog sinyal veya EtherCAT/CANopen gibi haberleşme yöntemleriyle komutlar sürücüye aktarılabilir. Doğru yöntem cihaz modeline bağlıdır.
Endüstriyel servo motorun kontrollü çalışması için uyumlu sürücü veya aynı görevi yapan kontrol elektroniği gerekir. Motoru doğrudan rastgele bir beslemeye bağlamak doğru değildir.
Servo motor nedir? Temel olarak geri bildirim sayesinde hareketi hassas biçimde kontrol edilen motor sistemidir. Servo motor, sürücü ve encoder birlikte ele alındığında konum, hız ve tork yönetimi çok daha anlaşılır hâle gelir.
Öğrenmeye önce kapalı çevrim mantığı, encoder çeşitleri ve pozisyon/hız/tork modlarından başlayın. Sonraki rehberlerimizde servo motorun bağlantı yöntemlerini ve servo sürücünün PLC ile kontrolünü ayrıca işleyeceğiz. Gerçek uygulamanızla ilgili soru sorarken motor–sürücü marka/modelini, kontrol yöntemini ve gözlenen hata/alarm bilgisini paylaşabilirsiniz.
Teknik kaynaklar: Kollmorgen – Servo motor çalışma prensibi ve Festo – Servo Motor Nedir?.
Codesys Eğitim Portalı
Güncel kupon dönemi: 11.2026
Kurs seviyeleri hakkında: Orta Seviye kursumuz, Temel Seviye'den başlayarak orta düzeye kadar olan tüm dersleri kapsar. İleri Seviye kursumuz ise Temel Seviye'den başlar, Orta Seviye ile devam eder ve İleri Seviye dersleriyle tamamlanır. Dolayısıyla Orta veya İleri Seviye kurslarına katılmak için önceden o düzeyde bilgi sahibi olmanız gerekmez. Kurs seviyeleri, eğitime başlamak için gereken bilgi düzeyini değil, eğitim sonunda ulaşacağınız seviyeyi ifade eder.
Sıfırdan başlamak isteyenler için temel PLC programlama.
TEMELSEVIYE11_2026
Temel seviyeden başlar; temel ve orta seviye derslerini kapsar.
ORTASEVIYE11_2026
ÖNEMLİ: Ön bilgi gerekmez. Sıfırdan başlar; temel, orta ve ileri seviyelerin tüm derslerini kapsar.
ILERISEVIYE11_2026
Structured Text programlama dili için uygulamalı eğitim.
CODESYSST11_2026
Yapay zeka ve Codesys kullanarak PLC projesi geliştirme.
YAPAYZEKA11_2026
İndirimli kurs bağlantıları hakkında: “Kursa Git” butonları, indirim kodu önceden uygulanmış Udemy bağlantılarına yönlendirir. Bu nedenle açılan sayfada indirimli fiyatı doğrudan görebilir, ayrıca kod girmenize gerek kalmadan satın alma işlemini tamamlayabilirsiniz. Ancak farklı bir sayfaya yönlendirilmeniz veya indirimli bağlantıdan ayrılmanız durumunda, ödeme öncesinde belirtilen indirim kodunu kullanabilirsiniz.